تولید سناریوهای ترافیکی با هوش مصنوعی؛ از یک جمله تا آزمایش خودروهای خودران
تصور کنید پژوهشگری برای آزمایش یک خودروی خودران، فقط این جمله را بنویسد:
«در یک شب بارانی، دوچرخهسواری بهصورت ناگهانی از پیادهرو وارد مسیر خودرو شود.»
برای تبدیل این جمله به یک آزمایش قابل اجرا، باید به پرسشهای زیادی پاسخ داد: کدام خیابان مناسب است؟ دوچرخهسوار از چه فاصلهای حرکت کند؟ خودروی آزمایشی کجا قرار بگیرد؟ آیا خیابان پیادهرو دارد؟ شرایط نور و بارندگی چگونه تنظیم شوند؟
ساخت چنین سناریویی معمولاً به تنظیمات فنی و برنامهریزی دقیق نیاز دارد. پژوهش «تولید صحنه ترافیکی از توصیف زبان طبیعی برای خودروهای خودران با مدل زبانی بزرگ» چارچوبی به نام TTSG معرفی میکند که هدف آن، سادهترکردن همین فرایند است.
این چارچوب، توضیح متنی کاربر را تحلیل میکند، جاده مناسب را از میان نقشههای موجود انتخاب میکند و رفتار خودروها، عابران و دیگر کاربران جاده را برای اجرا در شبیهساز برنامهریزی میکند.
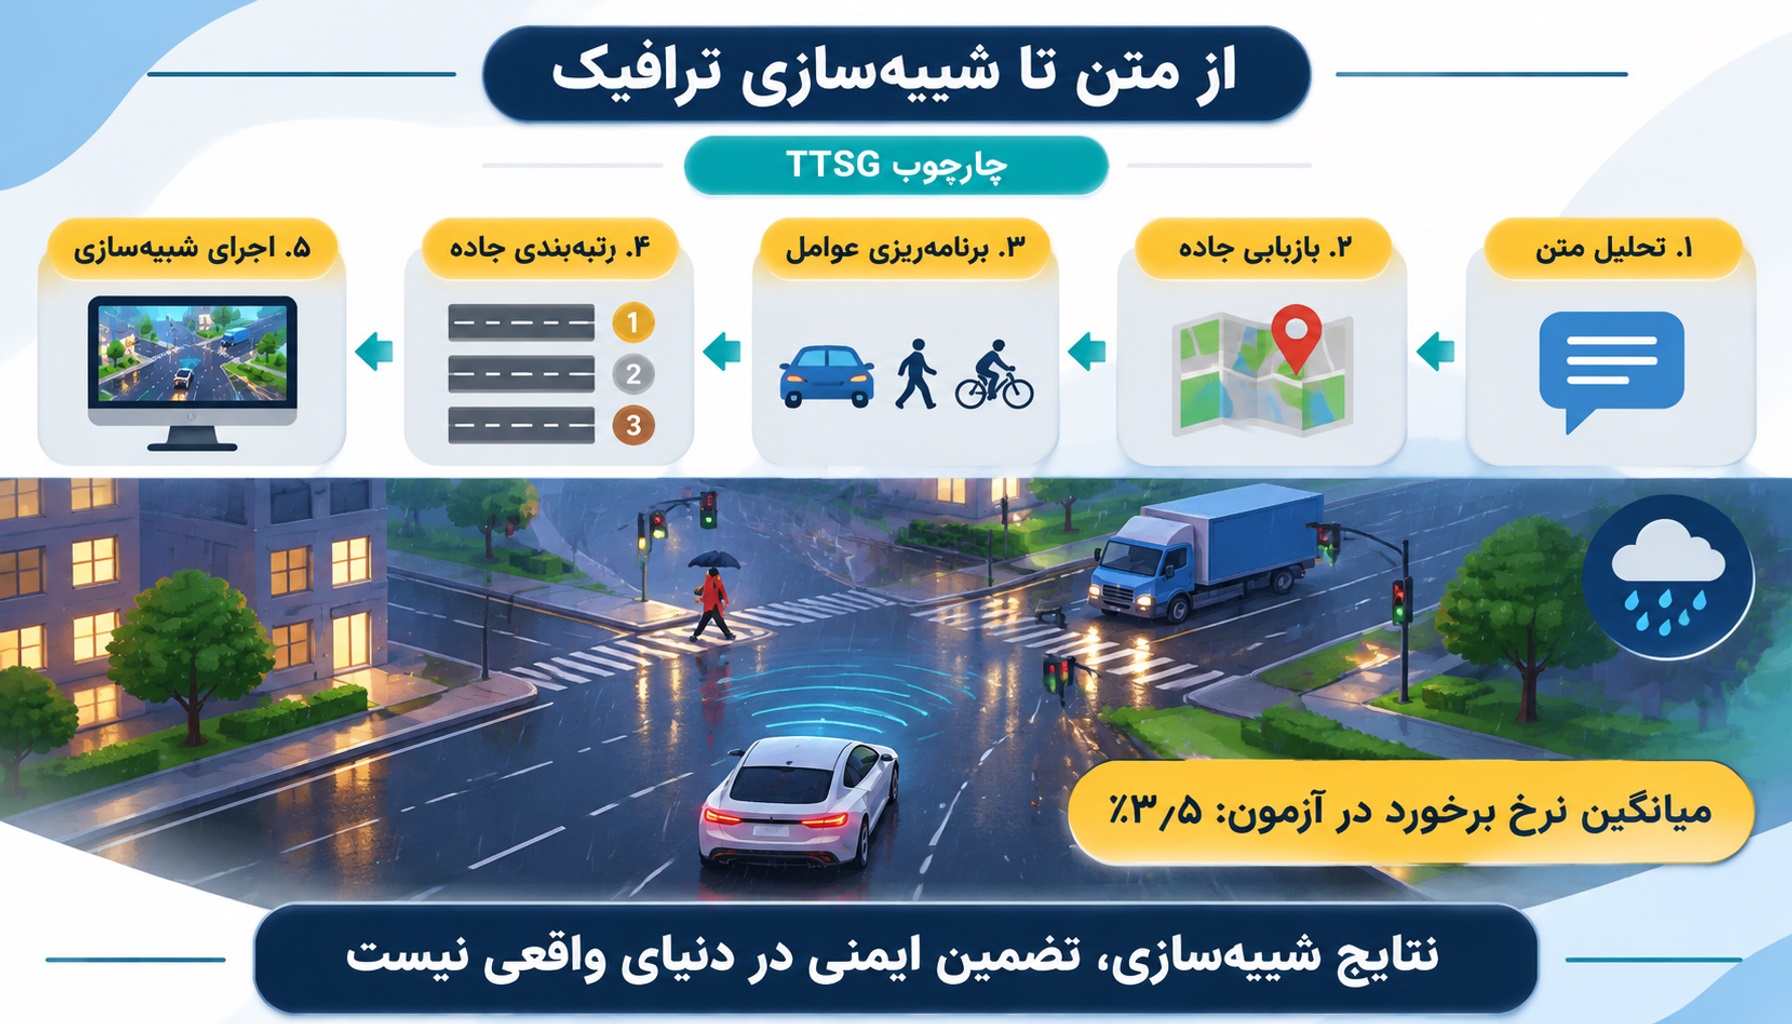
نکته مهم این است که TTSG سامانهای برای تولید سناریوی آزمایشی است؛ نه مدرکی برای اثبات ایمنی کامل خودروهای خودران در دنیای واقعی.
چرا خودروهای خودران به سناریوهای شبیهسازیشده نیاز دارند؟
خودروی خودران باید در موقعیتهای متنوع تصمیم بگیرد؛ از حرکت عادی در خیابان تا مواجهه با عابری که ناگهان پشت یک کامیون ظاهر میشود.
دادههای واقعی رانندگی، مانند مجموعهدادههای nuScenes و Waymo، برای شناخت محیط و رفتار کاربران جاده ارزشمندند؛ اما جمعآوری آنها محدودیتهایی دارد.
موقعیتهای خطرناک را نمیتوان بهآسانی در دنیای واقعی ایجاد کرد
نمیتوان برای آموزش یک سامانه، افراد را عمداً در معرض تصادف قرار داد یا بارها مانورهای خطرناک ترتیب داد. در مقابل، شبیهسازی اجازه میدهد این موقعیتها بدون بهخطرانداختن جان افراد بررسی شوند.
رویدادهای نادر ممکن است در دادهها کم باشند
برخی موقعیتها بهندرت رخ میدهند، اما پیامدهای مهمی دارند؛ برای مثال:
- ورود ناگهانی دوچرخهسوار به مسیر خودرو؛
- عبور عابر از پشت یک وسیله نقلیه متوقفشده؛
- تغییر خط خطرناک خودروی کناری؛
- مواجهه با خودروی امدادی در تقاطع؛
- مسدودشدن مسیر توسط چند خودرو.
سامانهای که چنین شرایطی را بهاندازه کافی ندیده باشد، ممکن است هنگام مواجهه با آنها عملکرد مناسبی نداشته باشد.
آزمایش علمی به کنترل و تکرار نیاز دارد
در شبیهساز میتوان یک سناریو را چند بار اجرا کرد و متغیرهایی مانند فاصله، سرعت، بارندگی یا موقعیت خودروها را تغییر داد.
این قابلیت کمک میکند مشخص شود یک سامانه دقیقاً در چه شرایطی موفق میشود یا شکست میخورد.
مشکل روشهای رایج تولید سناریوی ترافیکی چیست؟
تولید تصادفی ممکن است خیابانی شلوغ بسازد، اما الزاماً موقعیتی را ایجاد نمیکند که در آن عابر دقیقاً از پشت کامیون وارد مسیر خودرو شود.
از سوی دیگر، بازپخش دادههای واقعی نیز نمیتواند بهتنهایی تمام موقعیتهای تازه و دیدهنشده را پوشش دهد.
تولید سناریوهای ترافیکی با هوش مصنوعی تلاش میکند میان تنوع و کنترلپذیری تعادل برقرار کند.
TTSG چیست و چه کاری انجام میدهد؟
نام TTSG مخفف Text-to-Traffic Scene Generation و به معنای «تولید صحنه ترافیکی از متن» است.
ورودی این چارچوب، توصیفی به زبان طبیعی است. خروجی آن نیز فقط یک تصویر نیست؛ بلکه سناریویی قابل اجرا در شبیهساز است که میتواند شامل موارد زیر باشد:
- جاده و ویژگیهای آن؛
- خودروها، عابران و دوچرخهسواران؛
- موقعیت نسبی عوامل؛
- رفتار و مسیر حرکت آنها؛
- شرایط محیطی مانند آبوهوا؛
- تصاویر تولیدشده از دید خودروی اصلی؛
- اطلاعات حرکت و مسیر عوامل حاضر در صحنه.
پژوهشگران برای نمایش و ارزیابی چارچوب خود از شبیهساز CARLA استفاده کردهاند.
آیا TTSG جادهای کاملاً جدید میسازد؟
خیر؛ در پیادهسازی معرفیشده، جاده از میان نقشههای موجود در شبیهساز انتخاب میشود.
بنابراین، عبارت «بدون نیاز به تعیین قبلی مسیر یا نقطه شروع» به این معناست که کاربر لازم نیست شخصاً این موارد را مشخص کند؛ نه اینکه سامانه بدون نقشه کار کند یا هندسه جاده را از صفر بسازد.
تبدیل متن به سناریوی ترافیکی چگونه انجام میشود؟
TTSG پنج مرحله اصلی دارد:
تحلیل متن ← بازیابی جادههای مناسب ← برنامهریزی عوامل ← رتبهبندی جادهها ← اجرای سناریو
پیش از اجرای این مراحل، سامانه به یک بانک اطلاعاتی از جادهها و عوامل قابل استفاده نیاز دارد.
زیرساخت اولیه: گراف جاده و مجموعه عوامل
پژوهشگران نقشههای داخلی CARLA را با استفاده از قالب OpenDRIVE پردازش میکنند. این قالب برای توصیف شبکه جادهای به کار میرود.
سپس اطلاعاتی مانند موارد زیر در ساختاری گرافی سازماندهی میشوند:
- تعداد و نوع خطوط؛
- اتصال جادهها؛
- تقاطعها؛
- چراغها و علائم ترافیکی؛
- اشیای ثابت جادهای؛
- امکان حرکت مستقیم یا گردش.
به زبان ساده، این ساختار به سامانه کمک میکند بفهمد کدام جاده چه ویژگیهایی دارد و به کدام مسیرها متصل است.
مجموعه عوامل نیز در آزمایش مقاله، ۹ نوع را پوشش میدهد: آمبولانس، خودروی پلیس، خودروی آتشنشانی، اتوبوس، کامیون، موتورسیکلت، دوچرخهسوار، خودرو و عابر پیاده.
مرحله اول: تحلیل توضیح کاربر
مدل زبانی ابتدا متن را به اجزای مشخص تقسیم میکند.
برای مثال، در جمله زیر:
«عابری از جلوی کامیون متوقفشده در سمت راست وارد خیابان شود.»
سامانه باید تشخیص دهد که:
- یک عابر و یک کامیون لازم است؛
- کامیون باید متوقف باشد؛
- موقعیت عوامل در سمت راست خودروی اصلی است؛
- عابر باید از خیابان عبور کند؛
- چیدمان باید با این حرکت سازگار باشد.
هدف این مرحله، تبدیل جمله آزاد به اطلاعات ساختاریافتهای است که بخشهای بعدی بتوانند از آن استفاده کنند.
مرحله دوم: پیدا کردن جادههای مناسب
بر اساس تحلیل متن، شرایطی برای جستوجو در بانک جادهها تولید میشود.
این شرایط ممکن است شامل موارد زیر باشد:
- وجود پیادهرو؛
- تعداد مشخصی خط عبور؛
- وجود یا نبود چراغ راهنمایی؛
- وجود گذرگاه عابر؛
- وجود شانه جاده؛
- امکان گردش در تقاطع.
در نتیجه، سامانه بهجای انتخاب هر جادهای، ابتدا گزینههای نامتناسب را کنار میگذارد.
مرحله سوم: برنامهریزی رفتار عوامل
در این مرحله، مدل مشخص میکند هر عامل چه نوعی دارد، کجا قرار میگیرد و چه کاری انجام میدهد.
برای نمونه، اگر درخواست این باشد:
«دو خودرو در جلو، مسیر خودروی اصلی را مسدود کنند.»
برنامه باید با حضور دو خودرو، موقعیت جلویی آنها و رفتار توقف یا بیحرکتی سازگار باشد.
چارچوب همچنین امکان تعیین فاصلههای نسبی و روابط مکانی میان عوامل را فراهم میکند. این قابلیت برای ساخت موقعیتهایی مانند کاهش دید یا ورود ناگهانی به مسیر اهمیت دارد.
در متن مقاله، خودرویی که عملکردش بررسی میشود Ego Vehicle نام دارد؛ در این مطلب، آن را «خودروی اصلی» مینامیم.
مرحله چهارم: رتبهبندی جاده بر اساس برنامه عوامل
این بخش، یکی از ایدههای اصلی پژوهش است.
داشتن ویژگیهای کلی مناسب کافی نیست. جاده باید بتواند رفتار برنامهریزیشده عوامل را نیز پشتیبانی کند.
برای مثال:
- سناریوی گردش به راست، به مسیر مناسب برای این گردش نیاز دارد؛
- توقف کامیون در شانه، به وجود شانه جاده وابسته است؛
- قرارگیری چند خودرو، به فضای کافی نیاز دارد؛
- حضور عابر در پیادهرو، با جاده فاقد پیادهرو سازگار نیست.
TTSG جادههای نامزد را بر اساس سازگاری با نیازهای عوامل امتیازدهی میکند. جاده دارای بیشترین امتیاز انتخاب میشود و اگر چند گزینه امتیاز یکسان داشته باشند، یکی بهصورت تصادفی برگزیده میشود.
این روش هم به هماهنگی صحنه کمک میکند و هم بخشی از تنوع انتخاب جاده را حفظ میکند. البته بیشترین امتیاز در این سازوکار، بهتنهایی تضمین نمیکند که همه جزئیات سناریو بینقص اجرا شوند.
مرحله پنجم: تولید و اجرای صحنه
در پایان، اطلاعات جاده و برنامه عوامل به ماژول شبیهسازی منتقل میشود.
خروجی میتواند مجموعهای از فریمهای تصویری، رفتارها و مسیرهای حرکت باشد. این دادهها برای مشاهده سناریو، آموزش عامل رانندگی یا ارزیابی مدلهای دیگر قابل استفادهاند.
نقش مدل زبانی بزرگ در این چارچوب چیست؟
در TTSG، مدل زبانی نقش تحلیلگر درخواست و برنامهریز سطح بالا را دارد. اما تمام فرایند به پاسخ آزاد مدل واگذار نشده است.
چارچوب برای کنترل خروجیها از سازوکارهایی مانند این موارد استفاده میکند:
- قالب ساختاریافته برای اطلاعات؛
- بررسی نوع و مقدار دادهها؛
- کنترل سازگاری با ساختار مورد انتظار؛
- ارسال پیام خطا برای اصلاح خروجی نامعتبر؛
- محدودکردن انتخابها به امکانات موجود در نقشه و شبیهساز.
این طراحی مهم است، زیرا درستبودن قالب یک پاسخ با امکانپذیربودن فیزیکی آن یکسان نیست. به همین دلیل، تحلیل زبانی باید با اطلاعات جاده و محدودیتهای اجرایی ترکیب شود.
«بدون آموزش» دقیقاً به چه معناست؟
نویسندگان، خط لوله تولید سناریو را Training-Free معرفی میکنند؛ یعنی برای این فرایند، مدل زبانی ازپیشآموزشدیده را بهطور اختصاصی آموزش نمیدهند.
اما این موضوع به معنای نبود آموزش در کل پژوهش نیست. در آزمایشهای بعدی، هم عامل رانندگی و هم مدل توصیف رانندگی با دادههای تولیدشده آموزش داده شدهاند.
چه سناریوهایی را میتوان با TTSG ساخت؟
ترافیک عادی و تعامل چند عامل
چارچوب میتواند درخواستهایی مانند «ترافیک روزمره در یک تقاطع» را تفسیر کند و برای چند عامل برنامه بسازد، حتی اگر کاربر تمام جزئیات صحنه را مشخص نکرده باشد.
البته هرچه توصیف مبهمتر باشد، سامانه نیز باید جزئیات بیشتری را بر اساس برداشت خود تکمیل کند.
حضور خودروهای امدادی
سناریوهایی با حضور آمبولانس، پلیس یا خودروی آتشنشانی میتوانند برای بررسی واکنش خودروی اصلی به وسایل نقلیه امدادی به کار روند.
شرایط بحرانی و کاهش دید
از کاربردهای مهم چارچوب، ساخت موقعیتهایی است که در آنها فاصله و چیدمان عوامل نقش حساسی دارند؛ مانند عبور عابر از جلوی یک کامیون متوقفشده.
کنترل شرایط محیطی
در نمونههای مقاله، تغییر آبوهوا و زمان روز نیز دیده میشود؛ از جمله حضور دوچرخهسوار در یک شب بارانی.
رویدادهای چندمرحلهای
TTSG میتواند وضعیت پایانی یک رویداد را به نقطه شروع رویداد بعدی تبدیل کند.
برای مثال:
- خودروی اصلی در تقاطع به چپ میپیچد؛
- وارد مسیر جدید میشود؛
- سپس دو خودرو مسیر آن را مسدود میکنند.
این قابلیت، امکان بررسی زنجیرهای از تصمیمها را فراهم میکند؛ نه فقط یک رویداد جداگانه.
نتایج آزمایش: آیا سناریوهای تولیدشده به آموزش رانندگی کمک کردند؟
پژوهشگران از سناریوهای تولیدشده برای آموزش عامل رانندگی استفاده کردند و آن را در چارچوب SafeBench سنجیدند.
سه موقعیت بررسی شد:
- مانع در مسیر مستقیم؛
- تغییر خط؛
- گردش به چپ بدون حفاظت، یعنی موقعیتی که خودرو باید با توجه به ترافیک مقابل تصمیم به عبور بگیرد.
چرا نباید این نتیجه را به رانندگی واقعی تعمیم داد؟
این اعداد به آزمایش مشخص مقاله مربوطاند، نه تمام موقعیتهای رانندگی.
نویسندگان نتایج را پس از ۸۰۰ اپیزود آموزش و با روش انتخاب عملکرد برتر در پنجرههای ارزیابی گزارش کردهاند. همچنین، نتایجی که نرخ تکمیل مسیر آنها بیش از ۳۰ درصد نبوده، کنار گذاشته شدهاند.
بنابراین، عدد ۳٫۵ درصد:
- نرخ برخورد یک خودروی واقعی در خیابان نیست؛
- تضمین ایمنی در همه شرایط نیست؛
- مستقیماً کیفیت تمام سناریوهای تولیدشده را نشان نمیدهد؛
- به تنظیمات آموزش و ارزیابی وابسته است.
همچنین، صفرشدن برخورد در یک دسته آزمایشی به معنای صفرشدن خطر در تمام موقعیتهای مشابه نیست.
کاهش برخورد همیشه به معنای رانندگی نرمتر نیست
میانگین امتیاز رانندگی TTSG برابر با ۰٫۹۱۴ و برای ChatScene برابر با ۰٫۹۰۵ گزارش شده است؛ اما TTSG در تمام دستهها بهترین امتیاز را نداشته است.
نویسندگان اشاره میکنند که کاهش برخورد ممکن است با ترمز شدید یا تغییر مسیر ناگهانی همراه شود. پس ایمنی، آسایش و کیفیت حرکت باید در کنار هم سنجیده شوند.
رتبهبندی جاده چقدر مؤثر بود؟
برای بررسی این بخش، پژوهشگران کیفیت صحنه را با معیاری به نام دقت صحنه یا Scene Accuracy ارزیابی کردند.
این معیار مشخص میکند آیا صحنه تولیدشده با درخواست متنی سازگار است یا خیر.
نتیجه میانگین در آزمون گزارششده:
وضعیت دقت صحنه -> بدون رتبهبندی جاده ۵۶٪ با رتبهبندی جاده ۸۰٪
این افزایش نشان میدهد که انتخاب جاده متناسب با برنامه عوامل، نقش مهمی در موفقیت تولید سناریو دارد.
بااینحال، این آزمون بر مجموعهای محدود از درخواستها انجام شده است؛ بنابراین، دقت ۸۰ درصد را نباید نرخ موفقیت قطعی سامانه برای هر درخواست دلخواه دانست.
آیا دادههای مصنوعی به توضیح رفتار خودرو هم کمک میکنند؟
کاربرد TTSG فقط آموزش رانندگی نیست. پژوهشگران بررسی کردند که آیا دادههای تولیدشده میتوانند به مدلی کمک کنند تا رفتار خودرو را بهتر توصیف کند و برای آن دلیل ارائه دهد.
برای مثال، تفاوت میان این دو توضیح مهم است:
- «خودرو به چپ میپیچد.»
- «خودرو برای رعایت حق تقدم خودروی روبهرو، بهآرامی به چپ میپیچد.»
توضیح دوم علاوه بر عمل، علت آن را نیز بیان میکند.
پژوهشگران مدل ADAPT را با ۲۰ صحنه بحرانی آموزش تکمیلی دادند و روی ۲۰ صحنه دیگر ارزیابی کردند. در این دادهسازی، رفتار خودروی اصلی محتاطانه تنظیم شد و نمونههای دارای برخورد دوباره نمونهگیری شدند.
در آزمون محدود مقاله، دادههای تولیدشده به بهبود کیفیت توصیف و بیان دلیل کمک کردهاند.
آیا TTSG فقط با یک مدل زبانی کار میکند؟
خیر. مدل پیشفرض آزمایشها GPT-4o بوده، اما پژوهشگران مدلهای دیگری را نیز بررسی کردهاند:
- Gemma3-12B؛
- Gemini-2.5-Flash؛
- Claude-Sonnet-3.5.
نتایج نشان دادهاند که چارچوب با مدلهای مختلف قابل استفاده است، اما کیفیت برنامهریزی آنها یکسان نیست.
برای نمونه، در آزمون مقاله، Claude-Sonnet-3.5 دقت بالاتری در برنامهریزی داشته و Gemma3-12B در برخی دستهها عملکرد پایینتری نشان داده است.
این مقایسه درباره همان مجموعه آزمایشی است و نباید به رتبهبندی همیشگی مدلها در تمام کاربردها تبدیل شود.
محدودیتهای تولید سناریوی ترافیکی از متن
با وجود نتایج امیدوارکننده، چند محدودیت مهم باقی میماند.
۱. وابستگی به نقشهها و عوامل موجود
در نسخه معرفیشده، سامانه از جادهها و انواع عوامل قابل پشتیبانی در محیط استفاده میکند. تولید اشیای ترافیکی کاملاً جدید، در بخش کارهای آینده مطرح شده است.
۲. دشواری زمانبندی دقیق
سناریویی که در آن عابر باید درست در یک لحظه خاص وارد مسیر شود، تنها به چیدمان مناسب نیاز ندارد؛ زمانبندی حرکت نیز تعیینکننده است.
در آزمون تنوع مقاله، یکی از سناریوهای حساس به زمانبندی عابر، دقت صحنه ۴۰ درصد داشته است. این نتیجه نشان میدهد بعضی موقعیتهای بحرانی همچنان دشوارند.
۳. ابهام زبان طبیعی
عبارتهایی مانند «رانندگی خطرناک» یا «خیابان شلوغ» تعریف عددی مشخصی ندارند. دو برداشت متفاوت از این عبارتها میتواند به دو سناریوی متفاوت منجر شود.
برای آزمایشهای حساس، بهتر است توصیف متنی با جزئیات قابل اندازهگیری تکمیل شود.
۴. محدودبودن اندازه برخی ارزیابیها
آزمون اجزای چارچوب بر ۱۰ درخواست و آزمون تنوع بر هشت سناریو با پنج تکرار برای هرکدام انجام شده است. این ارزیابیها مفیدند، اما تمام پیچیدگی ترافیک واقعی را پوشش نمیدهند.
۵. فاصله میان شبیهسازی و واقعیت
واقعگرایی تصویر، رفتار کاربران جاده، خطاهای حسگر و شرایط محیطی بر انتقال نتیجه از شبیهساز به دنیای واقعی اثر میگذارند.
بنابراین، شبیهسازی باید بخشی از زنجیره ارزیابی باشد، نه جایگزین کامل آزمایشهای دیگر.
چگونه یک درخواست متنی دقیقتر بنویسیم؟
برای تولید سناریویی قابل تفسیرتر، بهتر است متن درخواست چند جزء اصلی داشته باشد:
- محیط: تقاطع، خیابان مستقیم یا مسیر چندخطه؛
- عوامل: خودرو، عابر، دوچرخهسوار یا وسیله امدادی؛
- موقعیت: جلو، عقب، سمت راست یا مسیر مقابل؛
- رفتار: توقف، عبور، گردش یا تغییر خط؛
- شرایط محیطی: بارندگی، شب یا وجود علائم؛
- ترتیب رویدادها: کدام اتفاق ابتدا و کدام بعد رخ دهد.
برای مثال، بهجای «یک موقعیت خطرناک بساز»، میتوان نوشت:
«در یک خیابان دارای پیادهرو، کامیونی در سمت راست متوقف باشد و عابری از جلوی آن وارد مسیر خودروی اصلی شود. صحنه در روز و بدون بارندگی اجرا شود.»
این نمونه، صرفاً الگویی برای روشنترکردن درخواست است؛ اجرای دقیق آن همچنان به قابلیتها و محدودیتهای سامانه وابسته خواهد بود.
پرسشهای متداول
تولید سناریوهای ترافیکی با هوش مصنوعی چیست؟
فرایندی است که در آن توصیف متنی به اطلاعات ساختاریافته درباره جاده، عوامل و رفتارها تبدیل میشود تا یک موقعیت رانندگی در شبیهساز اجرا شود.
تفاوت TTSG با تولید تصویر از متن چیست؟
خروجی TTSG فقط تصویر نیست. چارچوب برای ایجاد یک سناریوی پویا با موقعیت، رفتار و مسیر حرکت عوامل طراحی شده است.
آیا کاربر باید مختصات شروع خودروها را مشخص کند؟
هدف چارچوب این است که کاربر مجبور نباشد نقاط شروع و مسیرها را بهصورت دستی تعیین کند. این انتخابها با استفاده از نقشههای موجود و برنامه عوامل انجام میشوند.
آیا نرخ برخورد ۳٫۵ درصد، ایمنی خودروهای واقعی را اثبات میکند؟
خیر. این عدد، نتیجه عامل آموزشدیده در شرایط مشخص آزمایش شبیهسازی است و نباید به رانندگی واقعی یا همه سناریوها تعمیم داده شود.
مهمترین نوآوری TTSG چیست؟
یکی از نوآوریهای اصلی، رتبهبندی جادهها بر اساس سازگاری با رفتار و چیدمان عوامل است؛ یعنی انتخاب جاده فقط با توجه به ویژگیهای ظاهری یا کلی آن انجام نمیشود.
جمعبندی؛ زبان طبیعی به ابزاری برای طراحی آزمایش تبدیل میشود
پژوهش TTSG نشان میدهد مدلهای زبانی بزرگ میتوانند فراتر از تولید متن، به رابطی برای طراحی سناریوهای ترافیکی تبدیل شوند.
در این چارچوب، مدل زبانی درخواست را تحلیل میکند؛ اما انتخاب جاده، کنترل قالب خروجی، تطبیق رفتارها و اجرای شبیهسازی نیز در یک خط لوله ساختاریافته انجام میشود.
نتایج مقاله از کاهش برخورد عامل آموزشدیده در سه سناریوی مشخص و بهبود کیفیت توصیف رفتار رانندگی حکایت دارند. در عین حال، محدودیتهای زمانبندی، وابستگی به امکانات شبیهساز و فاصله میان محیط مجازی و واقعیت همچنان پابرجاست.
ارزش اصلی TTSG در سادهترکردن طراحی آزمایشهای متنوع و قابلکنترل است؛ نه حذف نیاز به اعتبارسنجی یا تضمین رانندگی بیخطر.
منبع مقاله
Bo-Kai Ruan, Hao-Tang Tsui, Yung-Hui Li, Hong-Han Shuai
Traffic Scene Generation from Natural Language Description for Autonomous Vehicles with Large Language Model
وابستگیهای سازمانی نویسندگان: دانشگاه ملی یانگ مینگ چیائو تونگ، دانشگاه کارنگی ملون و مرکز پژوهش هوش مصنوعی مؤسسه پژوهشی Hon Hai.
صفحه پروژه معرفیشده در مقاله:
https://basiclab.github.io/TTSG