به نام خدا
تشخیص عیب موتور پهپاد با هوش مصنوعی و تحلیل صوت؛ راهکاری نوین برای پرواز امن
پهپادها (UAVs) امروزه در مأموریتهای حساس تجاری، کشاورزی دقیق و امدادرسانی نقشآفرینی میکنند. در این میان، موتورهای بدون جاروبک یا همان موتورهای براشلس (BLDC) قلب تپنده پرواز هستند که بیشترین فشار مکانیکی و حرارتی را تحمل میکنند. خرابی ناگهانی این موتورها میتواند به سقوط پرنده و خسارتهای سنگین منجر شود.
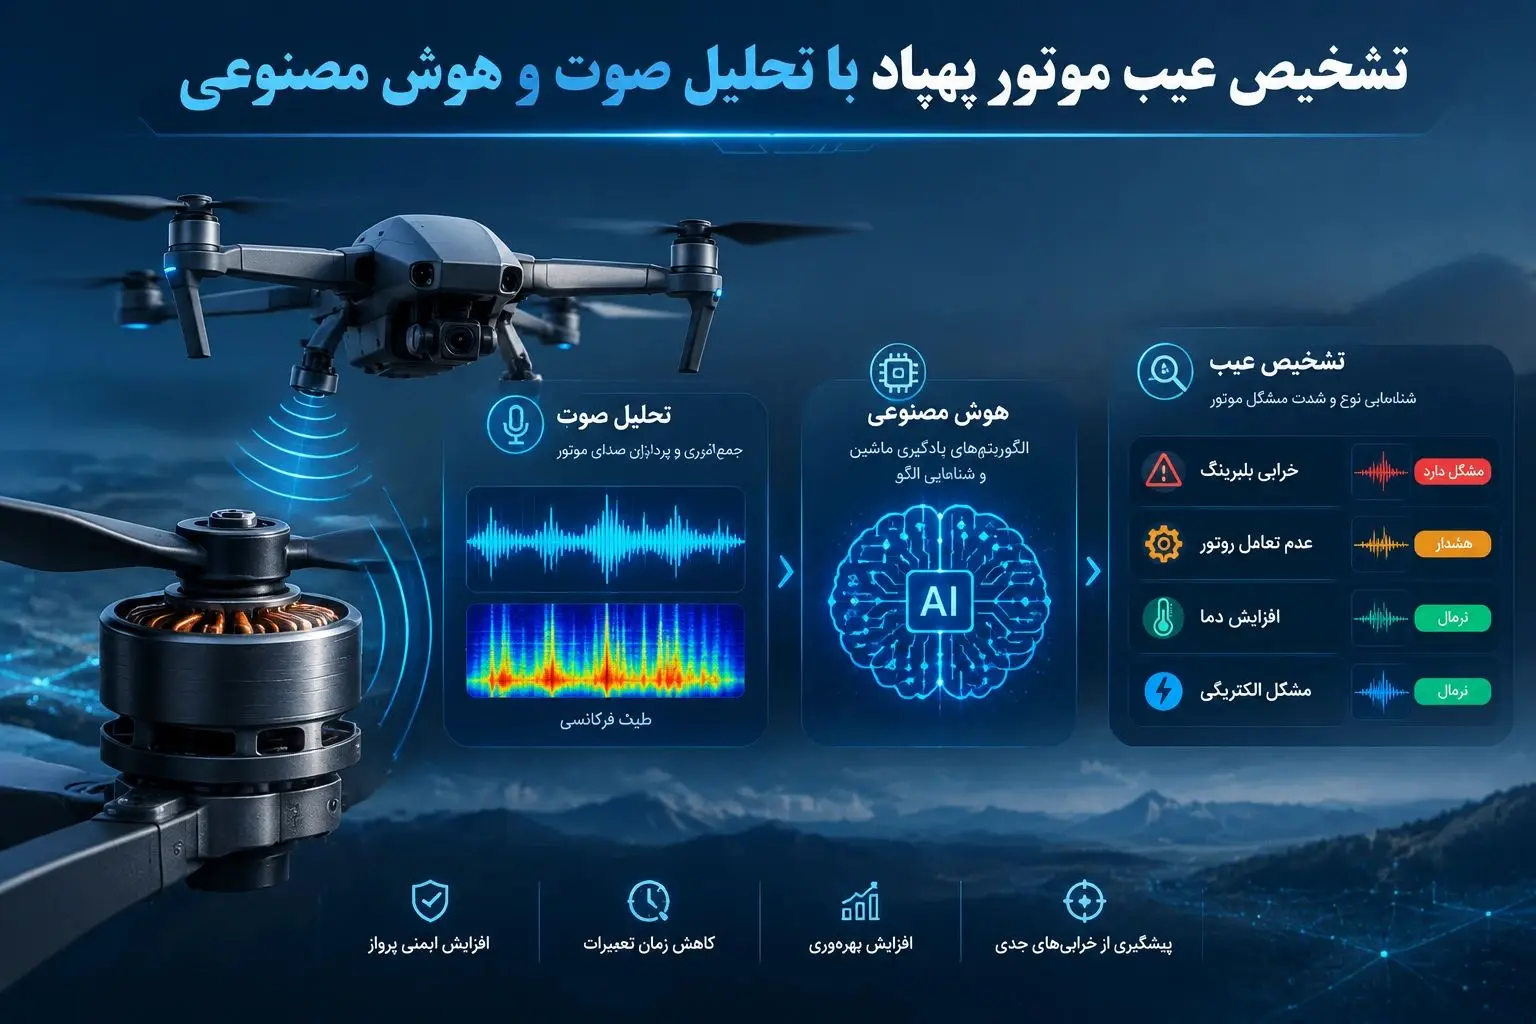
پژوهشهای نوین علمی رویکردی جذاب و کاربردی را معرفی کردهاند: تشخیص زودهنگام عیب موتورهای پهپاد با استفاده از تحلیل سیگنالهای صوتی و الگوریتمهای سبک یادگیری ماشین. در این مقاله به بررسی این تکنیک مهندسی، انواع خرابیها و نتایج تستهای عملیاتی آن میپردازیم.
۱. چرا موتورهای BLDC در پهپادها حیاتی هستند؟
موتورهای الکتریکی براشلس به دلیل راندمان بالا، توان در واحد وزن مناسب و پاسخگویی سریع، انتخاب استاندارد در صنعت پهپادسازی هستند. با این حال، کارکرد مداوم با دورهای بالا (KVهای مختلف از ۱۴۰۰ تا ۲۷۰۰ دور بر دقیقه) موجب استهلاک قطعات داخلی میشود. عوامل محیطی، ضربه، نامتعادل بودن ملخها و تنشهای مکانیکی میتوانند به بروز نقصهای ساختاری در موتور منجر شوند.
۲. انواع خطاهای رایج در موتورهای پهپاد
در تستهای آزمایشگاهی، شایعترین عیوب موتورهای براشلس که عملکرد پرواز را به خطر میاندازند بررسی شدهاند:
- خرابی و نامتعادلی ملخ (Propeller Failure): شکستگی جزئی، لبپریدگی یا عدم بالانس تیغهها که لرزش شدید و صدای ناهنجار تولید میکند.
- عیوب شافت و روتور (Rotor-Shaft Faults): شل شدن آهنرباهای دائم روتور در اثر ضربه یا حرارت بالا که منجر به نامتقارن شدن میدان مغناطیسی میشود.
- خروج از مرکز یا لنگی (Eccentricity Failure): انحراف محور چرخش که اصطکاک و ارتعاشات مخرب ایجاد میکند.
۳. متدولوژی نوین: عیبیابی بر اساس امواج صوتی (Acoustic Fault Detection)
روشهای سنتی عیبیابی نیازمند سنسورهای لرزشسنج پیچیده، باز کردن موتور یا تجهیزات سنگین آزمایشگاهی است. اما در این پژوهش، از یک میکروفون ساده برای ضبط صدای موتور استفاده شده است. فرایند کار به شرح زیر است:
۱. جمعآوری دادههای صوتی: موتورها در سه کلاس (سالم، دارای خرابی ملخ، و دارای عیب لنگی/شافت) با سه سرعت مختلف یعنی Wester A2212 با سرعتهای ۱۴۰۰، ۲۲۰۰ و ۲۷۰۰ کیوی (KV) تست شدند و سیگنال صوتی آنها ثبت گردید.
۲. استخراج ویژگیهای آماری (Feature Extraction): برای اینکه الگوریتم بتواند روی بردهای پردازشی کوچک روی پهپاد (Edge Computing) اجرا شود، ویژگیهای آماری سبک و سریع از سیگنال صوتی استخراج شد تا حجم پردازش به حداقل برسد.
۳. دستهبندی با هوش مصنوعی: دادهها به محیط نرمافزاری متلب منتقل شده و میان ۱۲ مدل مختلف یادگیری ماشین ارزیابی شدند که در نهایت مدلهای درخت تصمیم ریز (Fine Decision Tree)، ماشین بردار پشتیبان درجه دوم (Quadratic SVM) و همسایه نزدیک میانه (Medium KNN) بالاترین دقت را ثبت کردند.
۴. نتایج شگفتانگیز دقت و سرعت تشخیص
ارزیابی مدلها با اعتبارسنجی متقاطع ۱۰ بخشی (10-Fold CV) نتایج درخشانی به همراه داشت:
- عملکرد برتر موتور ۲۲۰۰ KV: موتورهای با سرعت ۲۲۰۰ کیوی بالاترین دقت تشخیص عیب را به ثبت رساندند (دقت مدلهای SVM و KNN به بیش از ۹۹.۷۵ درصد رسید).
- سرعت پردازش بلادرنگ: زمان تست و تصمیمگیری برای هر نمونه صوتی بسیار ناچیز بود (درخت تصمیم حدود ۳۰ میلیثانیه و KNN حدود ۳۲ میلیثانیه). این سرعت بالا ثابت میکند که سیستم میتواند به صورت آنالوگ یا دیجیتال روی خود پهپاد مستقر شده و پیش از سانحه، خلبان را مطلع کند.
- متریکهای ارزیابی: مساحت زیر منحنی ROC (مقدار AUC) در اکثر مدلها عدد بینقص ۱.۰۰ را به دست آورد که نشاندهنده تفکیکپذیری فوقالعاده صدای موتور سالم از معیوب است.
۵. مزایای سیستم صوتی هوشمند برای توسعهدهندگان پهپاد
- عدم نیاز به تماس فیزیکی: نیازی به نصب سنسور روی بدنه موتور نیست و میکروفون از فاصله ایمن صوت را تحلیل میکند.
- هزینه پیادهسازی پایین: به جای قطعات گرانقیمت لرزشسنج، از پردازش نرمافزاری سیگنال صوتی استفاده میشود.
- افزایش ضریب ایمنی پرواز: پیشگیری از سقوطهای پرهزینه در پروژههای صنعتی و نقشهبرداری هوایی.
پرسشهای متداول (FAQ)
۱. آیا صدای محیط (باد و پیرامون) روی دقت تشخیص عیب موتور تأثیر میگذارد؟
بله، نویز محیطی یکی از چالشهاست؛ به همین دلیل در این سیستم از فیلترهای پیشرفته استخراج ویژگی آماری استفاده شده تا فرکانسهای مشخصه عیوب مغناطیسی و مکانیکی موتور از نویز باد تفکیک شوند.
۲. چرا موتور ۲۲۰۰ KV نتایج بهتری نسبت به ۱۴۰۰ و ۲۷۰۰ KV داشت؟
به دلیل تناسب بهتر بین فرکانس صوتی تولید شده در دور موتور ۲۲۰۰ و رزولوشن نمونهبرداری صوتی، الگوهای ارتعاشی و صوتی عیوب با وضوح بالاتری توسط الگوریتمهای SVM و KNN قابل تفکیک بودهاند.
۳. آیا این روش روی بردهای کوچک مثل رزبریپای قابل اجراست؟
بله، به دلیل سبک بودن ویژگیهای آماری استخراجشده و سرعت بالای الگوریتمهای درخت تصمیم (در حدود ۳۰ میلیثانیه)، این سیستم به راحتی روی بردهای پردازشی لبه و کامپیوترهای همراه پهپاد قابل پیادهسازی است.
نتیجهگیری
استفاده از تحلیل صوتی موتورهای براشلس با کمک یادگیری ماشین، رویکردی آیندهنگرانه برای تعمیر و نگهداری پیشگیرانه (Predictive Maintenance) در صنعت رباتیک پرنده است. تلفیق این فناوری با سیستمهای پردازش توزیعشده لبه، گامی بزرگ در جهت خودکارسازی و افزایش پایداری پروازهای بدون سرنشین به شمار میرود.